Weicher Roboter-Greifer für die Handhabung von Kameramodulringen: Präzise Pick-and-Place-Automatisierungslösung
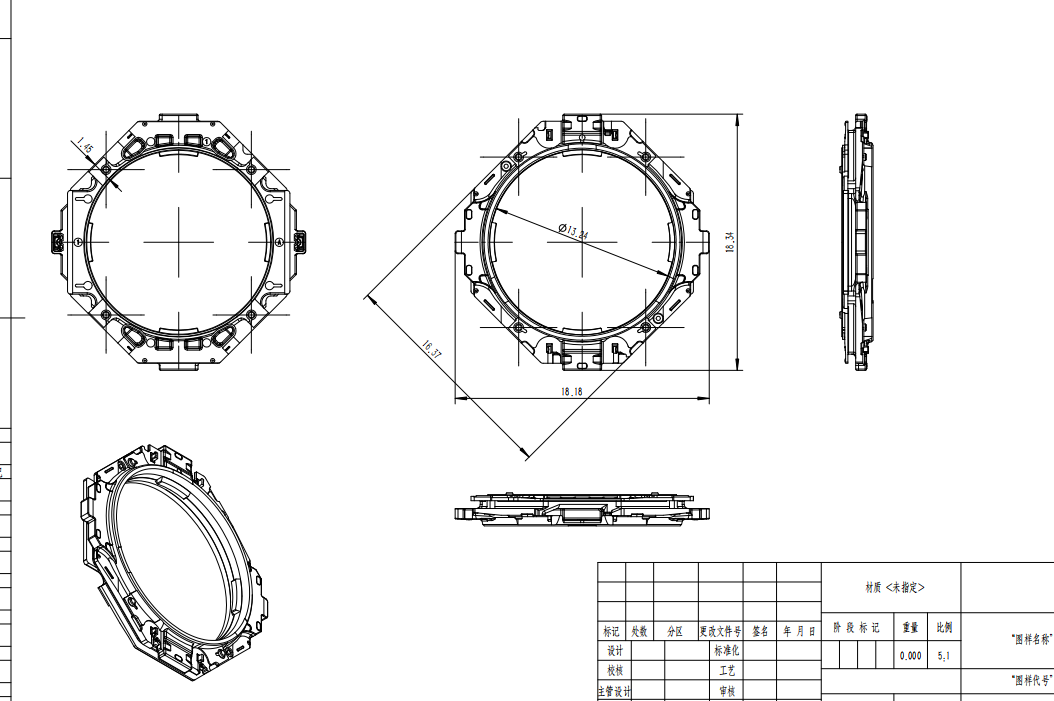
In der Kameramodulfertigung und der 3C-Elektronikautomatisierung erfordern kleine, präzise Metallbauteile häufig hochgenaue und zuverlässige Handhabungslösungen. Diese Anwendung konzentriert sich auf die automatisierte Handhabung von Metallringen für Kameramodule . Der Kunde benötigte eine Lösung, um vier Metallringe gleichzeitig aus einem Materialtablett zu entnehmen und in eine Prüfvorrichtung einzusetzen . Die Werkstückspezifikationen:
- Komponententyp: Metallring für Kameramodul
- Innendurchmesser: 13,24 mm
- Höhe: 2,23 mm
- Handhabungsmethode: Robotergestütztes Mehrteil-Pick-and-Place-Verfahren
Aufgrund der geringen Größe, des flachen Profils und der strengen Positionierungsanforderungen stellt diese Art von Komponente eine Herausforderung für herkömmliche Automatisierungsanlagen dar.
Bei kleinen Metallringen, die in Kameramodulen verwendet werden, stoßen herkömmliche Greifmethoden wie Vakuumgreifer oder starre mechanische Greifer an ihre Grenzen. Daher benötigen Hersteller eine flexiblere Robotergreiferlösung für die präzise Bauteilhandhabung.
Weiche Roboter-Greiferlösung für die Ringautomatisierung von Kameramodulen
Um den Anforderungen des Kunden gerecht zu werden, wurden mehrere Modelle von weichen Robotergreifern getestet:
- DAC-3B13[H]/S
- DAC-3B18[P]/S
- DAC-4H18[H]/S
Die Testergebnisse zeigten, dass alle drei Modelle eine gute Greifleistung erzielten und die Platzanforderungen des Kunden vollständig erfüllten. Der weiche Roboter-Greifer verwendet eine flexible Greifstruktur, die sich an den Innendurchmesser des Metallrings anpasst. Dadurch kann der Roboter mehrere Bauteile sicher aus der Schale entnehmen und präzise in die Prüfvorrichtung einsetzen. Im Vergleich zu herkömmlichen starren Werkzeugen bietet der weiche Roboter-Greifer folgende Vorteile:
- Flexible Anpassung für kleine Präzisionsteile;
- Stabile Mehrkomponenten-Kommissionierfähigkeit;
- Verringertes Risiko von Oberflächenschäden;
- Bessere Kompatibilität mit kompakten Automatisierungssystemen;
- Schnellere Integration in robotergestützte Pick-and-Place-Anwendungen