Weicher Roboter-Greifer zum internen Aufnehmen und Beladen von Kunststoff-Kamerarahmen mit Trays
In der Präzisionsfertigung erfordern kleine Kunststoffbauteile bei Montage- und Verpackungsprozessen oft eine sorgfältige Handhabung. Kunststoff-Kameragehäuse beispielsweise sind leicht, dünnwandig und verformen oder verkratzen leicht. Herkömmliche mechanische Greifer haben mitunter Schwierigkeiten, eine stabile Positionierung zu gewährleisten und gleichzeitig Oberflächenbeschädigungen zu vermeiden. Um diese Herausforderungen zu meistern, bietet ein weicher Roboter-Greifer mit interner Greiftechnologie eine flexible und zuverlässige Automatisierungslösung zum Aufnehmen und Platzieren von Kunststoff-Kameragehäusen in Trays.
Kunststoffkameragehäuse unterliegen üblicherweise strengen Anforderungen an Aussehen und Maßgenauigkeit. Bei der automatisierten Handhabung treten häufig folgende Herausforderungen auf:
- Oberflächenkratzer, verursacht durch starre Metallfinger
- Verformung durch übermäßige Klemmkraft
- Schwierigkeiten beim Greifen unregelmäßiger Formen
- Instabile Positionierung beim Beladen der Tabletts
- Geringe Effizienz bei erforderlicher manueller Sortierung
Herkömmliche Vakuumsauglösungen stoßen an ihre Grenzen, wenn die Bauteiloberfläche uneben ist oder die Saugfläche zu gering ist. Bei diesen empfindlichen Kunststoffteilen muss die Greifmethode sowohl sicher als auch schonend sein.
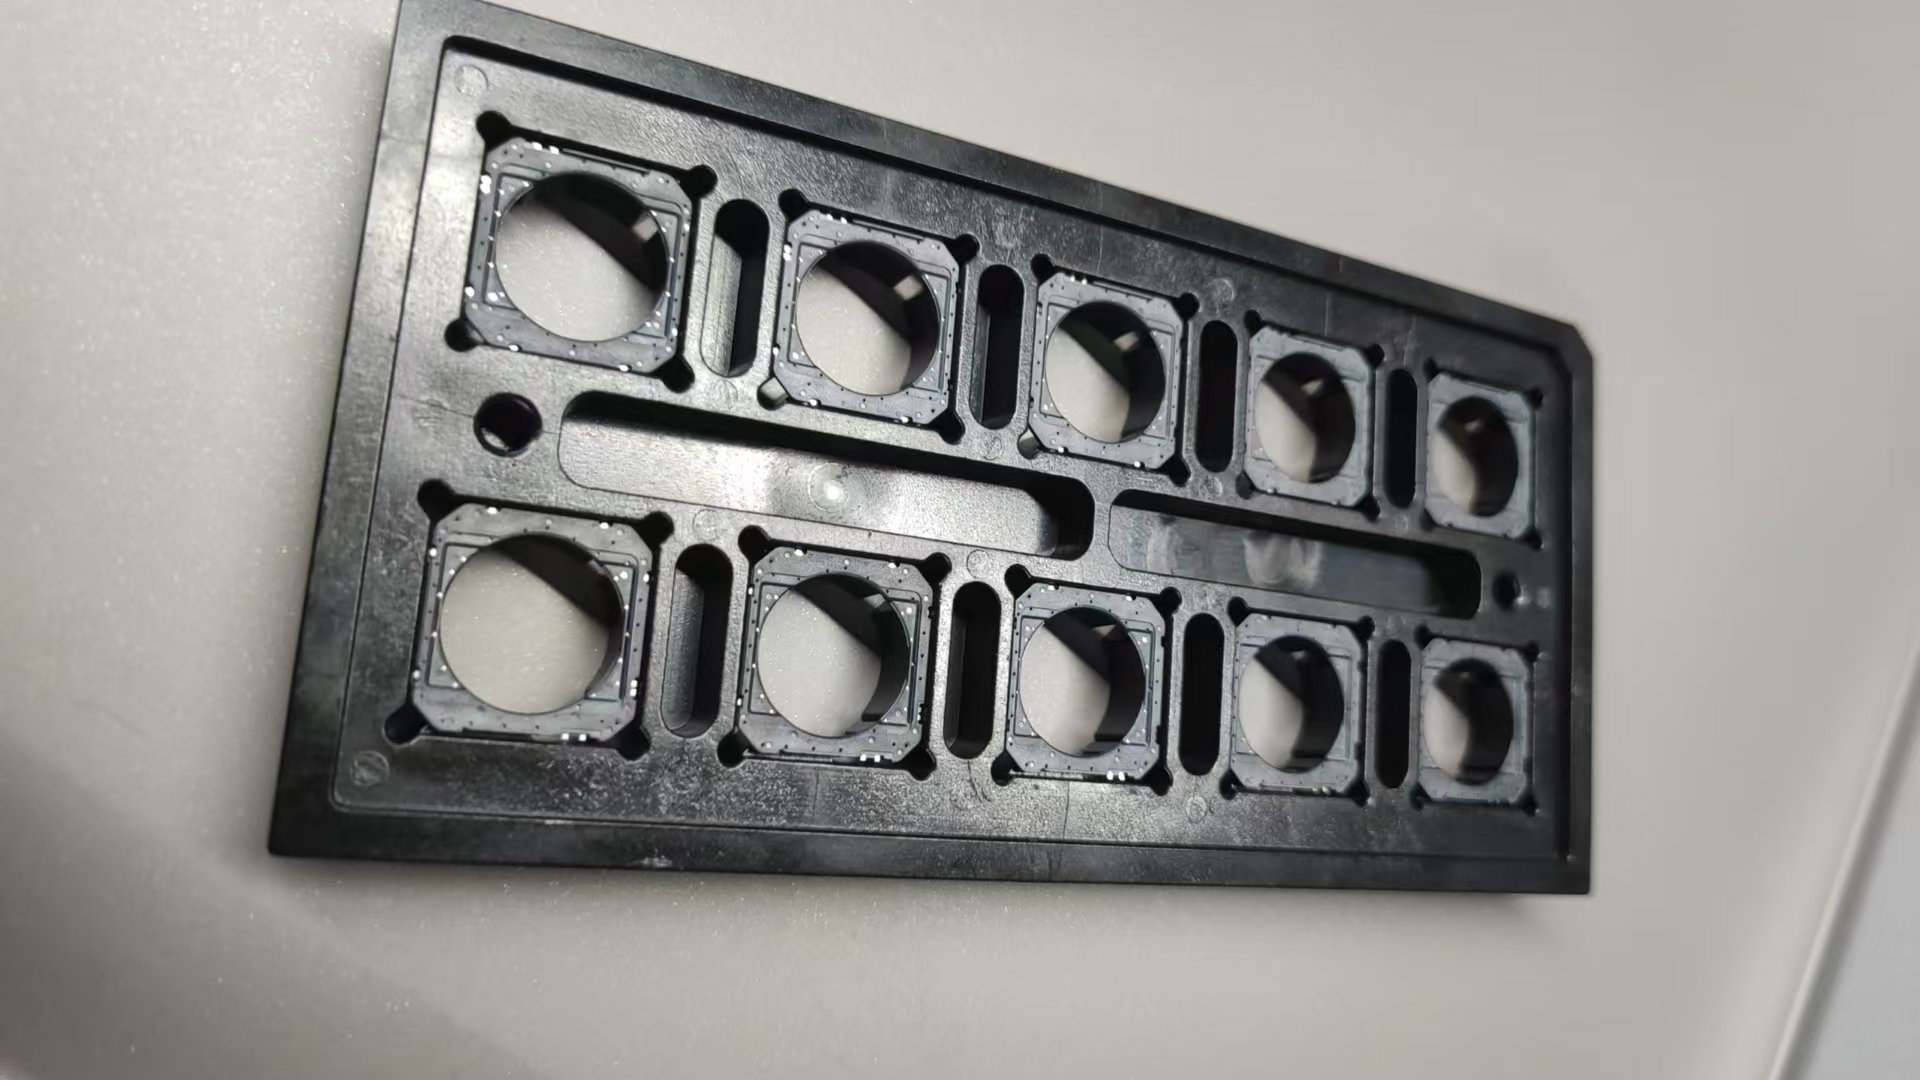
Der weiche Roboterarm nutzt eine innenliegende Greifmethode und dehnt sich innerhalb der Öffnung des Kunststoffkamerarahmens aus, um eine stabile Positionierung zu gewährleisten. Anstatt die Außenfläche einzuklemmen, dehnt sich der Arm sanft von innen aus, wodurch der Kontakt mit der sichtbaren Oberfläche reduziert und das Beschädigungsrisiko minimiert wird.
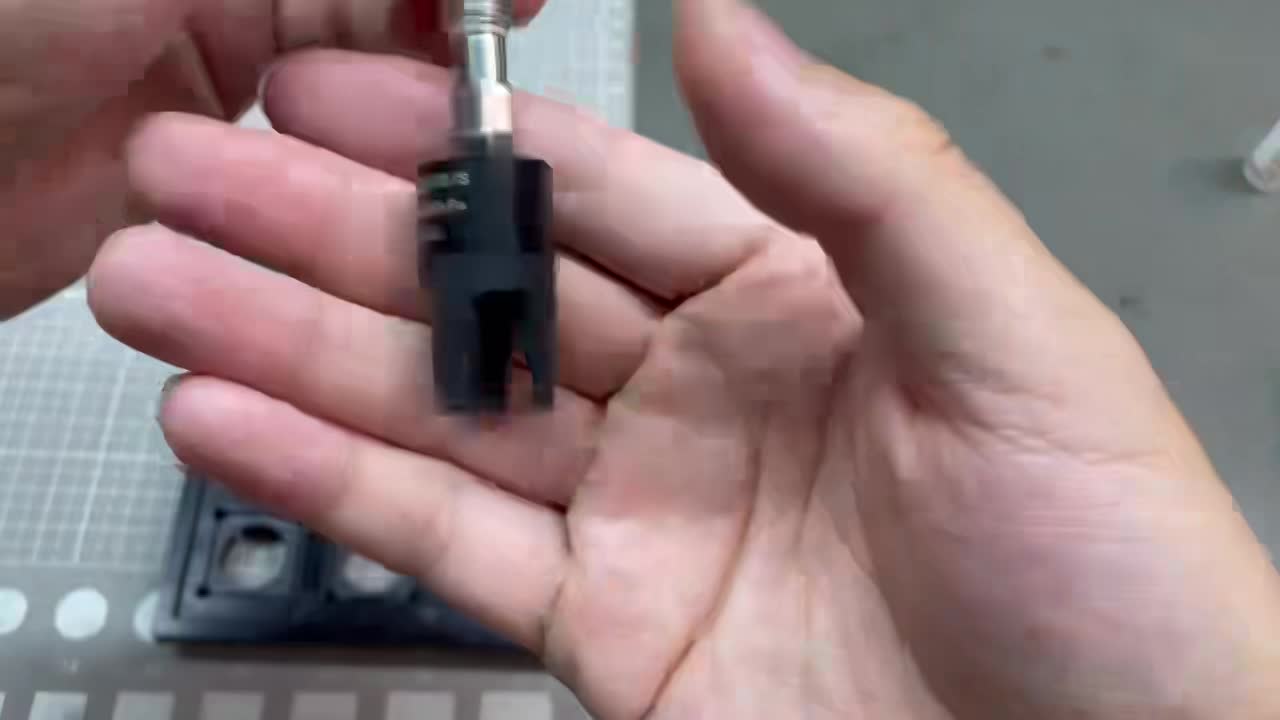
Im Zuge der zunehmenden Automatisierung in der Fertigung erweisen sich weiche Roboter-Greifer als effektive Lösung für die Handhabung empfindlicher Bauteile. Die interne Greifmethode für Kunststoff-Kameragehäuse demonstriert, wie weiche Automatisierungstechnologie den Produktschutz verbessern und gleichzeitig eine hohe Produktionseffizienz gewährleisten kann. Für Hersteller, die die Handhabung fragiler Kunststoffteile automatisieren möchten, bieten weiche Roboter-Greifer eine sicherere, flexiblere und zuverlässigere Alternative zu herkömmlichen Greiflösungen.