Branchen-News #adaptives Greifen
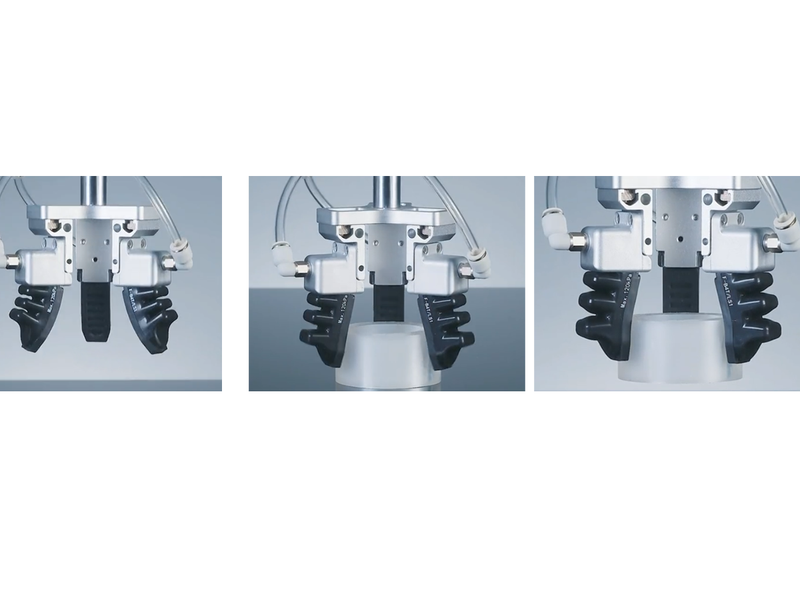
Erfahren Sie, wie weiche Roboter-Greifer durch flexible Materialien, strukturelles Design, Aktorik und Kraftregelung ein adaptives Greifen für die Handhabung verschiedener Werkstücke erreichen.
Mehr lesenErfahren Sie, wie weiche Roboter-Greifer durch flexible Materialien, strukturelles Design, Aktorik und Kraftregelung ein adaptives Greifen für die Handhabung verschiedener Werkstücke erreichen.
Mehr lesen