Weicher Griff für die Handhabung von Butterkeksen: So haben wir das Abrutschen verhindert, ohne die empfindlichen Kekse zu beschädigen.
In der Bäckereiautomatisierung ist die Handhabung empfindlicher Butterkekse anspruchsvoller als es scheint. Runde Butterkekse sind zerbrechlich, verformen sich leicht und weisen nach dem Backen oft geringfügige Größenunterschiede auf. Herkömmliche Vakuumsauger haben Schwierigkeiten mit porösen oder unebenen Oberflächen, während starre mechanische Greifer leicht Abdrücke hinterlassen oder das Produkt beschädigen können. Dieser Fall zeigt, wie unser weicher Roboter-Greifer kugelförmige Butterkekse erfolgreich handhabte und gleichzeitig eine zusätzliche Herausforderung meisterte – das Verrutschen des Produkts während des Transports.
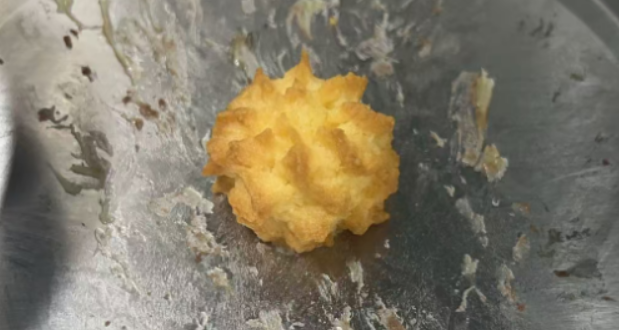
Der Kunde benötigte eine automatisierte Pick-and-Place-Lösung für frisch gebackene Butterkekse. Produktspezifikationen
- Produkt: Butterkekskugel
- Höhe: Ungefähr 30 mm
- Durchmesserbereich: 28–38 mm
- Material: Weich gebackene Lebensmittel
- Oberfläche: Nach dem Backen leicht ölig.
- Anforderung: Beschädigungsfreie Handhabung und stabiler Transport
Ziel war es, die Kekse von der Backlinie zum nächsten Produktionsprozess zu überführen, ohne das Aussehen oder die Qualität des Produkts zu beeinträchtigen.
Die anfängliche Herausforderung
Unser weicher Greifer passte sich problemlos den unterschiedlichen Größen der Kekse an. Seine flexiblen Finger umschlossen jeden Keks sanft und ermöglichten so ein schonendes Greifen ohne Druckstellen oder Risse. Im Test trat jedoch ein weiteres Problem auf: Da Butterkekse eine relativ glatte und leicht ölige Oberfläche haben, rutschten einige Kekse bei der schnellen Beschleunigung des Roboters während des Transports nach unten. Obwohl die Greifkraft zum Schutz der Kekse bewusst gering gehalten wurde, erhöhte die reduzierte Reibung das Risiko des Abrutschens.
Unsere Lösung
Anstatt die Greifkraft zu erhöhen – was die Kekse beschädigen könnte – haben wir die Kontaktfläche optimiert. Die finale Lösung kombiniert drei Komponenten:
- Weicher Robotergreifer
- Flexible, weiche Flügel
- PTFE (Teflon) Fingerlinge
Die weichen Flügel vergrößerten die Kontaktfläche um den Keks und sorgten so für einen stabileren Halt beim Transport. Gleichzeitig optimierten die PTFE-Fingerhülsen die Interaktion zwischen Greifer und Keksoberfläche und trugen zu einem gleichmäßigen Griff bei, während die für die Lebensmittelverarbeitung notwendige Weichheit erhalten blieb. Diese Kombination verbesserte die Transportstabilität deutlich, ohne den Druck auf die Kekse zu erhöhen.
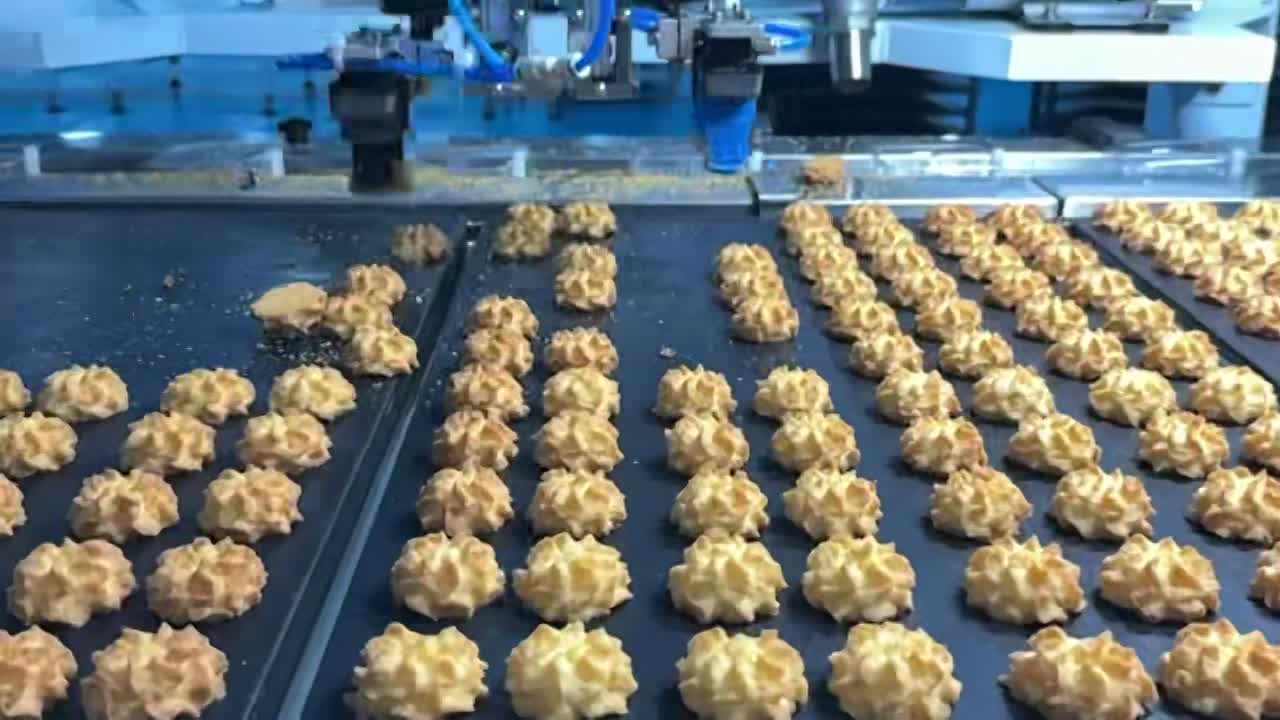
Empfindliche Lebensmittel erfordern mehr als nur einen sanften Greifer – sie benötigen die richtige Kombination aus Greiftechnologie und Kontaktoptimierung. In diesem