Weicher Greifer für die Handhabung von Leiterplatten aus Verbundbatterien auf Förderbändern
Warum Saugnäpfe Probleme mit Verbundakkuplatinen haben
In der modernen Batteriefertigung müssen in vielen Produktionslinien Leiterplatten aus Verbundmaterialien von einem Förderband in Auffangwannen transferiert werden. Auf den ersten Blick erscheint dies wie ein einfacher Pick-and-Place-Vorgang. In der Praxis stoßen jedoch viele Hersteller bei der Verwendung herkömmlicher Vakuumsaugvorrichtungen auf unerwartete Probleme. Typische Probleme sind:
- Werkstücke rutschen beim Transport
- Vereinzelt können Teile herunterfallen, während sich der Roboter bewegt.
- Ungleichmäßige Saugkraft aufgrund der Oberflächenstruktur
- Mehrere Blätter verschieben sich während der Stapelverarbeitung
- Verringerte Produktionseffizienz aufgrund von Nacharbeit
Bei empfindlichen Batteriekomponenten kann bereits ein einzelnes herunterfallendes Teil zu Produktschäden, Produktionsunterbrechungen oder Qualitätsproblemen führen. Mit steigender Produktionsgeschwindigkeit werden die Grenzen der Vakuumgreiftechnik noch deutlicher.
Die Herausforderung
Der Kunde benötigte eine automatisierte Lösung, die Folgendes leisten kann:
- gleichzeitiges Auswählen mehrerer Verbundbatterieplatinenblätter
- Direktes Greifen von einem sich bewegenden Förderband
- Die Teile in Sammelschalen umfüllen
- Stabile Handhabung gewährleisten, ohne dass Teile herunterfallen.
- Schutz empfindlicher Verbundoberflächen vor Beschädigungen
Da mehrere Teile zusammen transportiert werden, muss das Greifsystem das gesamte Bündel sicher halten und gleichzeitig geringfügige Positionsunterschiede zwischen den Werkstücken ausgleichen.
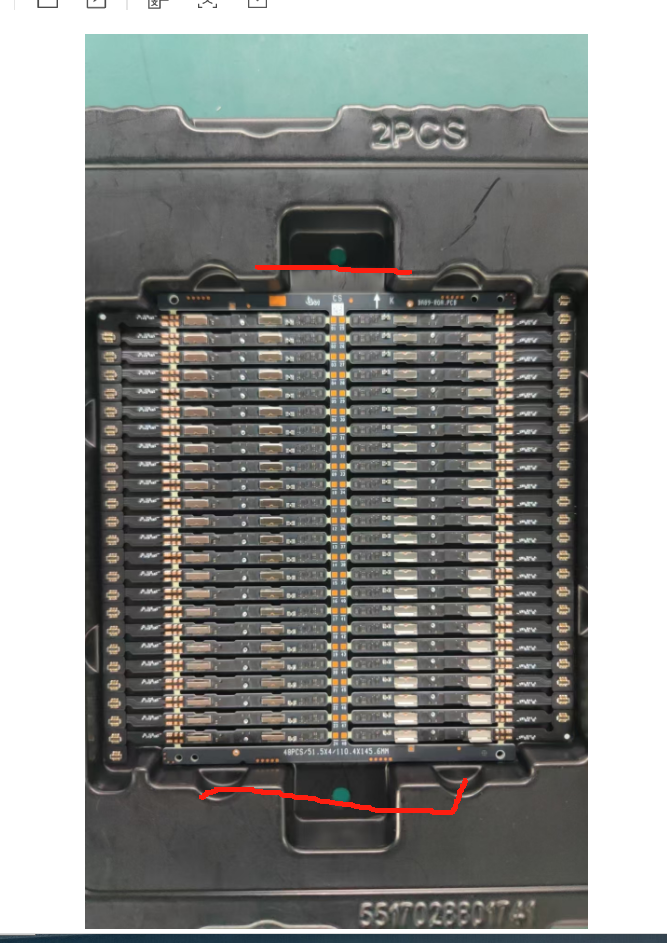
Anstatt auf Saugkraft zu setzen, ersetzte der Kunde das Vakuumsystem durch einen weichen Roboter-Greifer . Die flexiblen Finger umschließen die Batterieplatinen sanft und erzeugen so einen stabilen mechanischen Halt, ohne dass eine perfekte Oberflächenabdichtung erforderlich ist. Im Gegensatz zu Vakuumsaugern verteilt sich die Greifkraft auf mehrere Kontaktpunkte, wodurch der Roboter die Platinen während der gesamten Bewegung sicher handhaben kann. Dies verbessert die Prozesssicherheit erheblich.
Vorteile des Soft Grippers
1. Stabile Mehrteil-Greifung
Die flexiblen Finger halten mehrere Werkstücke während des Transports sicher zusammen. Selbst bei schnellen Roboterbewegungen bleiben die Teile stabil und verrutschen nicht.
2. Keine Abhängigkeit vom Oberflächenvakuum
Da die Greiffunktion nicht auf Luftdichtheit beruht, haben Abweichungen in der Oberflächenbeschaffenheit oder Materialstruktur nur geringe Auswirkungen auf die Leistung. Dies sorgt für eine deutlich höhere Prozesskonstanz.
3. Sanfter Kontakt
Die weichen Griffflächen reduzieren den punktuellen Druck auf die Batterieplatine und tragen so dazu bei, empfindliche Verbundwerkstoffe vor Kratzern, Dellen oder Verformungen zu schütz