Weichgreifer für frisch gedämpfte Brötchen: Flexible Automatisierungslösung für hohe Temperaturen
Wie gelingt ein schonendes Umfüllen vom Dampfgarer auf das Gärblech?
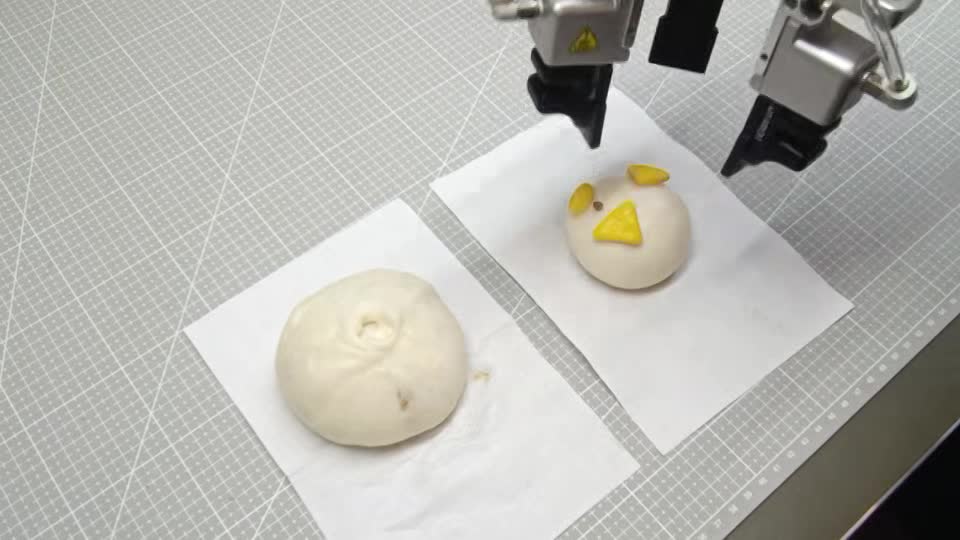
In der Lebensmittelverarbeitungsautomatisierung stellt die Handhabung frisch gedämpfter Produkte seit jeher eine Herausforderung dar. Im Gegensatz zu starren Industriekomponenten sind gedämpfte Brötchen weich, verformbar und reagieren empfindlich auf Greifkräfte. Nach dem Verlassen des Dampfgarers ist die Oberfläche noch heiß und feucht, was den Einsatz herkömmlicher mechanischer Greifer erschwert, ohne die Produktqualität zu beeinträchtigen. In dieser Anwendung wurde ein weicher Roboter-Greifer eingesetzt, um den Transfer frisch gedämpfter Brötchen vom Dampfgarer zum Gärblech zu automatisieren. Das System ist so konzipiert, dass es in einem Zyklus 8 Brötchen , angeordnet in einem 4×2-Layout mit 20 mm Abstand , aufnimmt und sie schonend auf dem Blech platziert, wobei das ursprüngliche Aussehen jedes Produkts erhalten bleibt. Die Lösung verwendet einen hochtemperaturbeständigen, weichen Greifer , der in einem Temperaturbereich von -40 °C bis 80 °C eingesetzt werden kann. Im Vergleich zu herkömmlichen starren Greifern passt sich die flexible Struktur der Brötchenform an und verteilt die Greifkraft gleichmäßiger. So wird übermäßiger Druck vermieden, der zu Verformungen oder Oberflächenbeschädigungen führen könnte. Eine der größten Herausforderungen beim Umgang mit Brötchen ist der Schutz des gefalteten oberen Bereichs. Die Falten auf der Oberfläche sind empfindlich und werden durch direkten Kontakt leicht beschädigt. Um dieses Problem zu lösen, verwendet der weiche Greifer eine Zwei-Punkt-Greifmethode . Dabei wird der empfindliche gefaltete Bereich umgangen und stattdessen die stabileren Seiten des Brötchens gegriffen. Dies ermöglicht dem Roboter eine sichere Handhabung unter Beibehaltung von Aussehen und Struktur des Produkts. Ein weiteres wichtiges Konstruktionsmerkmal ist die Belüftungslochstruktur auf der Greiferoberfläche . Frisch gedämpfte Brötchen geben nach dem Verlassen des Dampfgarers Feuchtigkeit ab. Herkömmliche geschlossene Kontaktflächen können Dampf zwischen Greifer und Produkt einschließen, was zu übermäßiger Feuchtigkeitsansammlung und Beeinträchtigung der Weiterverarbeitung führt. Die Belüftungskonstruktion verbessert die Luftzirkulation, reduziert die Feuchtigkeitsaufnahme und trägt zu besseren Oberflächenbedingungen während der Handhabung bei. Durch die Kombination aus flexiblem Material, adaptiver Greiftechnik und optimiertem Kontaktdesign bietet der weiche Robotergreifer eine zuverlässige Automatisierungslösung für empfindliche Lebensmittel. Es ermöglicht die stabile Handhabung mehrerer Produkte bei gleichzeitiger Reduzierung des Risikos von Verformungen, Beschädigungen und Produktionsschwankungen. Diese Anwendung demonstriert die Vorteile der Softrobotertechnologie in der Lebensmittelindustrie, insbesondere für Produkte, die eine schonende Handhabung, präzise Positionierung und hygienische Automatisierung erfordern.