Pinza blanda para manipulación de placas de circuito impreso de baterías compuestas en cintas transportadoras
¿Por qué las ventosas tienen problemas con las placas de baterías compuestas?
En la fabricación moderna de baterías, muchas líneas de producción necesitan transferir láminas de circuitos impresos compuestos desde una cinta transportadora a bandejas de recolección. A primera vista, esto parece una tarea sencilla de recoger y colocar. Sin embargo, en la práctica, muchos fabricantes experimentan problemas inesperados al usar ventosas tradicionales. Los problemas típicos incluyen:
- Deslizamiento de las piezas durante la transferencia
- Ocasionalmente se caen piezas mientras el robot está en movimiento.
- Succión inconsistente causada por la textura de la superficie.
- Desplazamiento de varias hojas durante la manipulación por lotes
- Reducción de la eficiencia de producción debido a la necesidad de retrabajo.
En el caso de componentes frágiles de baterías, incluso la caída de una sola pieza puede provocar daños en el producto, interrupciones en el proceso o problemas de calidad. A medida que aumenta la velocidad de producción, las limitaciones del agarre por vacío se hacen aún más evidentes.
El desafío
El cliente necesitaba una solución automatizada capaz de:
- Seleccionar simultáneamente varias láminas de placas de baterías compuestas
- Sujetar directamente desde una cinta transportadora en movimiento.
- Transferencia de las piezas a las bandejas de recogida.
- Mantener un manejo estable sin que se caigan las piezas.
- Protección de superficies compuestas delicadas contra daños.
Debido a que varias piezas se transportan juntas, el sistema de sujeción debe mantener firmemente todo el conjunto, a la vez que se adapta a las ligeras diferencias de posición entre las piezas.
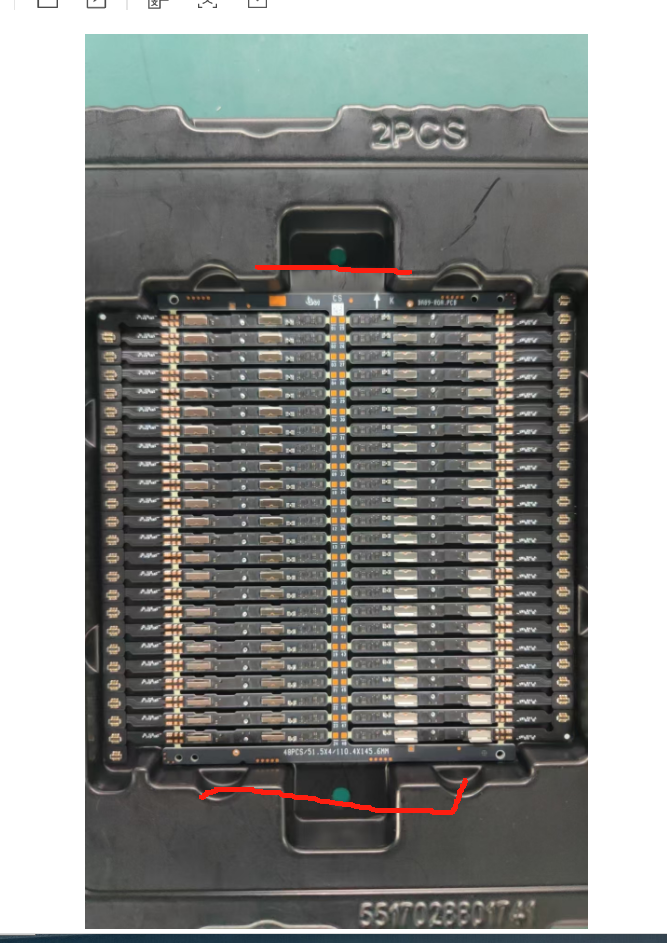
En lugar de depender de la succión, el cliente reemplazó el sistema de vacío con una pinza robótica flexible . Los dedos flexibles se adaptan suavemente al grupo de láminas de la placa de baterías, creando un agarre mecánico estable sin necesidad de un sellado perfecto de la superficie. A diferencia de las ventosas, la fuerza de agarre se distribuye entre múltiples puntos de contacto, lo que permite al robot mantener una manipulación segura durante todo el movimiento. Esto mejora considerablemente la fiabilidad del proceso.
Ventajas del Soft Gripper
1. Sujeción estable de múltiples piezas
Los dedos flexibles sujetan firmemente varias piezas durante el transporte. Incluso con movimientos rápidos del robot, las piezas permanecen estables sin deslizarse.
2. Sin dependencia del vacío superficial
Dado que el agarre no depende del sellado hermético, las variaciones en el acabado de la superficie o la textura del material tienen poco impacto en el rendimiento. Esto proporciona una consistencia de proceso mucho mayor.
3. Contacto suave
Las superficies de agarre suaves reducen la presión co