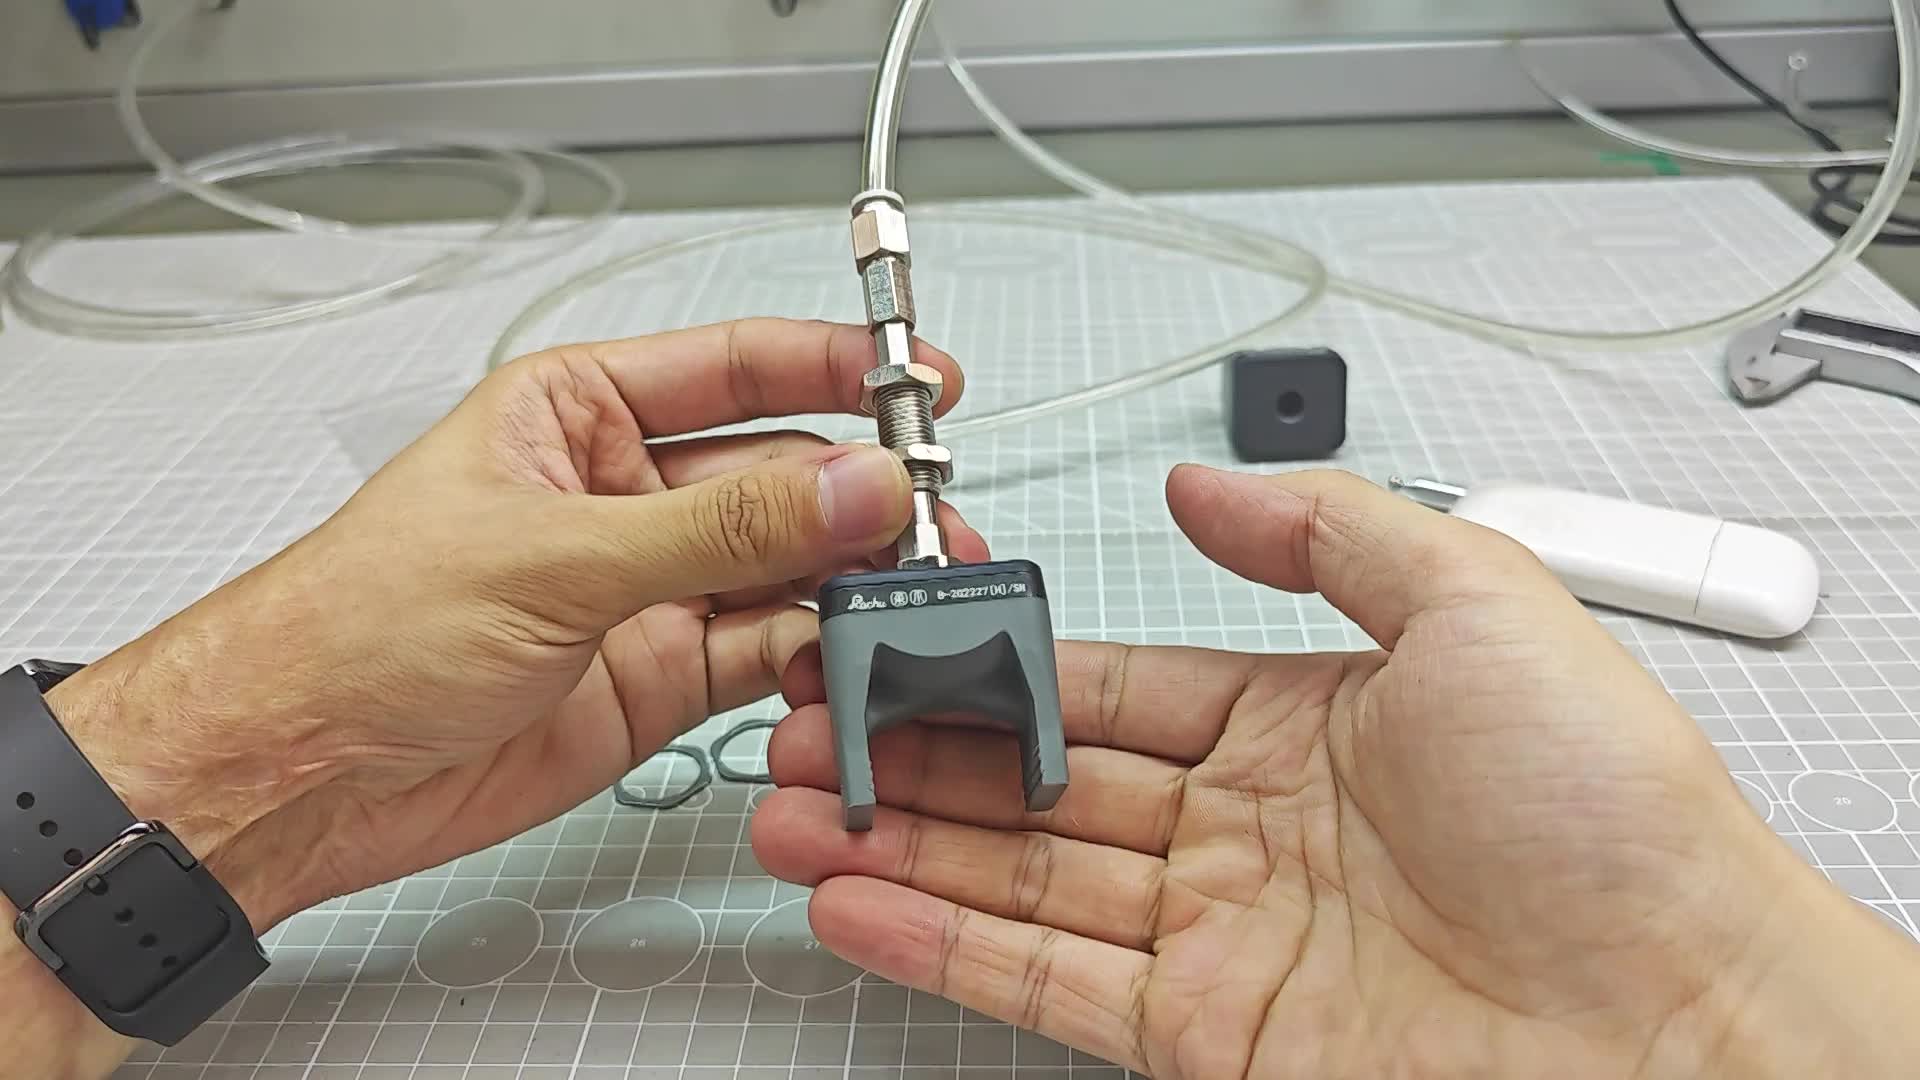
Ein Greifer für fünf Größen von Metallscheiben: Vereinfachung der automatisierten Scheibenhandhabung
Warum die Handhabung von Metallscheiben schwieriger ist als es aussieht
Metallscheiben mögen einfache Bauteile sein, doch ihre automatisierte Handhabung kann überraschend schwierig sein. In vielen Fertigungsprozessen werden die Scheiben in Trays geliefert und müssen einzeln entnommen werden, bevor sie präzise in Vorrichtungen für Montage, Prüfung oder Weiterbearbeitung platziert werden. Die Herausforderung wächst, wenn eine Produktionslinie Scheiben unterschiedlicher Größen verarbeitet. Traditionell fertigen Hersteller für jede Scheibengröße unterschiedliche Greifer an. Jeder Produktwechsel erfordert mechanische Anpassungen oder sogar den kompletten Austausch des Greifers, was zu längeren Stillstandszeiten, höheren Werkzeugkosten und erhöhtem Wartungsaufwand führt. Mit der Verlagerung der Produktion hin zur Fertigung kleiner Stückzahlen mit hoher Produktvielfalt gewinnt eine flexiblere Greiflösung zunehmend an Bedeutung.
In diesem Projekt führt der Roboter folgende Aufgaben aus:
- Einzelne Metallscheiben aus einem Tablett entnehmen
- Jede Unterlegscheibe in eine separate Vorrichtung umsetzen
- Gewährleisten Sie eine stabile Positionierung, ohne die Oberfläche zu zerkratzen.
- Mit einem einzigen Greifer fünf verschiedene Unterlegscheibengrößen handhaben
Die wichtigste Anforderung war Flexibilität. Anstatt bei jeder Änderung des Unterlegscheibendurchmessers das Werkzeug wechseln zu müssen, wünschte sich der Kunde einen Greifer, der sich an alle fünf Spezifikationen anpassen konnte und dabei die Positioniergenauigkeit und Produktionseffizienz beibehielt.
Warum herkömmliche Greifer Probleme haben
Konventionelle mechanische Greifer sind typischerweise für eine bestimmte Teilegeometrie ausgelegt. Bei der Handhabung von Unterlegscheiben mit unterschiedlichen Durchmessern stoßen die Hersteller häufig auf verschiedene Probleme:
- Für verschiedene Unterlegscheibengrößen werden separate Greifer benötigt.
- Häufige Produktionsumstellungen
- Erhöhter Bestand an Ersatzwerkzeugen
- Längere Maschinenstillstandszeiten
- Höhere Wartungs- und Betriebskosten
Obwohl sich die einzelnen Unterlegscheiben nur geringfügig im Durchmesser unterscheiden, können selbst kleine Maßänderungen völlig unterschiedliche Backenkonstruktionen erfordern.
Ein flexibler Greifer, der fünf Spezifikationen abdeckt
Ein flexibler Roboter-Greifer bietet eine praxisnähere Lösung. Anstatt auf eine starre Backengeometrie zu setzen, passen sich nachgiebige Greiffinger automatisch an unterschiedliche Unterlegscheibendurchmesser an und halten dabei die Greifkraft konstant. In dieser Anwendung kann ein einzelner Greifer fünf verschiedene Unterlegscheibengrößen ohne mechanischen Austausch oder manuelle Justierung handhaben. Zu den wichtigsten Vorteilen zählen:
- Ein Greifer für fünf Unterlegscheibengrößen
- Stabile Einzelstückentnahme aus Tabletts
- Zuverlässige Befestigung in Vorrichtungen
- Schnelle Produktwechsel
- Reduzierte Werkzeuginvestitionen
- Vereinfachte Wartung
Für Hersteller, die mehrere Produktvarianten anbieten, kann diese Flexibilität die Gesamtanlagenauslastung deutlich verbessern.