Weiche Greiferlösung für die Handhabung runder Leiterplatten: Schutz der Bauteile beim automatisierten Be- und Entladen
Mit der rasanten Entwicklung elektronischer Produkte werden Leiterplatten immer kompakter und hochintegriert. Die zunehmende Anzahl an Bauteilen auf begrenztem Raum macht die Automatisierung der Leiterplattenhandhabung anspruchsvoller denn je. In der Präzisionselektronikfertigung geht es nicht nur darum, Leiterplatten effizient zu entnehmen, sondern auch Beschädigungen an Steckverbindern, Lötstellen und empfindlichen Bauteilen während des Transports zu vermeiden. Dieser Fall befasst sich mit der automatisierten Handhabung runder Leiterplatten mit einem Durchmesser von 86 mm und einem maximalen Gewicht von ca. 100 g. Die Anwendung erfordert das gleichzeitige Entnehmen von drei Leiterplatten aus einem Tray, deren Weiterleitung zur Inspektion und zum Lötprozess sowie das anschließende Einlegen in Lagertrays. Herkömmliche Vakuumsauglösungen stoßen dabei jedoch an ihre Grenzen.
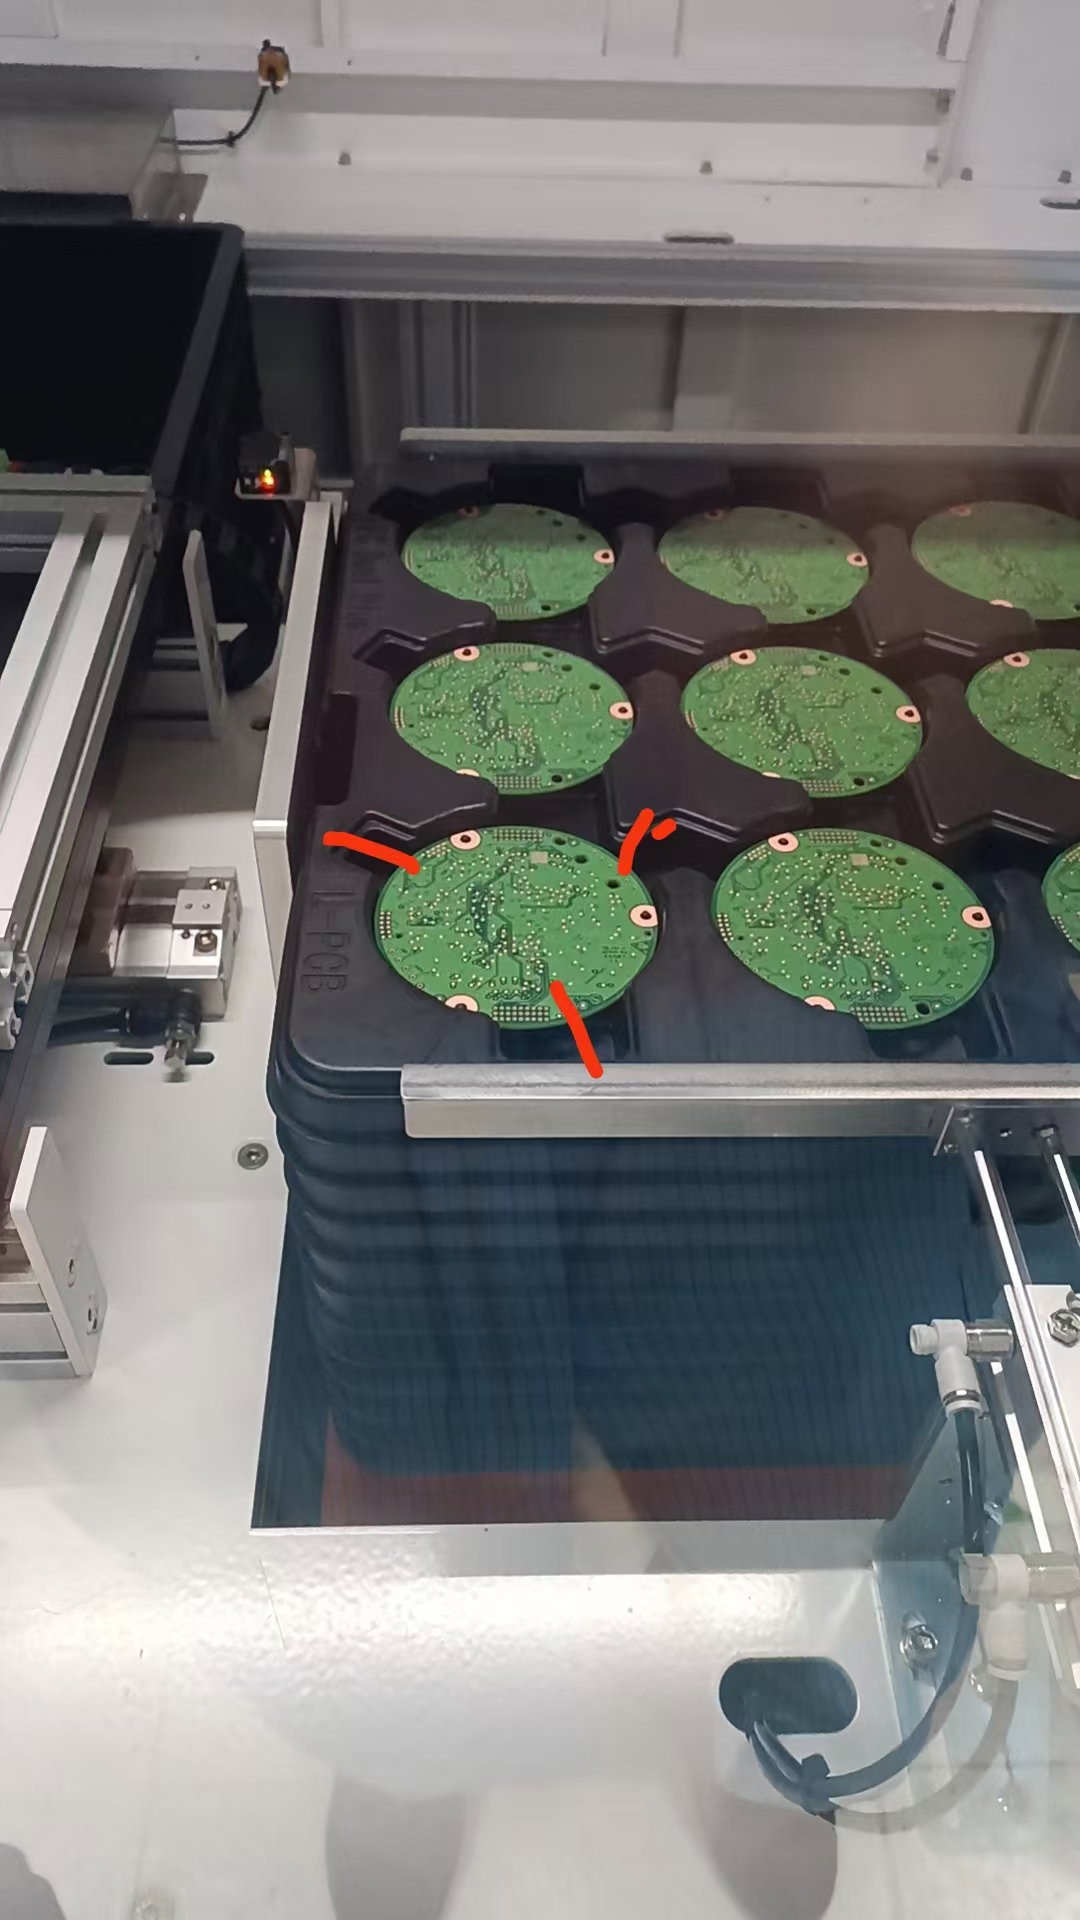
Warum Vakuumsaugtechnik bei der Leiterplattenhandhabung Probleme hat
1. Begrenzte Saugfläche auf hochdichten Leiterplatten
Moderne Leiterplatten sind oft mit verschiedenen elektronischen Bauteilen bestückt, wodurch nur sehr wenige ebene Flächen für die Vakuumabsaugung zur Verfügung stehen. Darüber hinaus kann bereits eine leichte Verformung oder ein Verzug der Leiterplatte zu einer ungleichmäßigen Verteilung der Saugkraft führen, was folgende Folgen hat:
- Instabile Auswahl;
- Beim Transport sind Teile heruntergefallen;
- Erhöhtes Risiko von Produktschäden.
Bei der Fertigung von Präzisionselektronik kann selbst ein geringfügiger Handhabungsfehler die Produktionsausbeute beeinträchtigen.
2. Positionsabweichungen erhöhen das Risiko von Bauteilschäden.
Beim Beladen der Leiterplatten kann es zu Positionsabweichungen von ca. 2–3 mm kommen. Bei Verwendung von Vakuumsaugtechnik muss das System den geeigneten Saugbereich präzise lokalisieren. Andernfalls kann der Saugnapf versehentlich Folgendes berühren:
- Lötstellen;
- Elektronische Bauteile;
- Empfindliche Bereiche auf der Leiterplattenoberfläche.
Dies wird noch schwieriger, wenn mehrere Leiterplatten gleichzeitig aufgenommen und platziert werden müssen.
3. Schwierige Vorrichtungswechsel für verschiedene Leiterplattenmodelle
Elektronische Produkte werden häufig aktualisiert, wodurch Hersteller gezwungen sind, verschiedene Leiterplattengrößen und -designs zu verarbeiten. Herkömmliche Vakuumgreifer benötigen oft kundenspezifische Saugwerkzeuge für unterschiedliche Leiterplattenmodelle, was zu Folgendem führt:
- Höhere Entwicklungskosten für die Einrichtung;
- Längere Umrüstzeit;