Мягкий захват для конвейерной обработки печатных плат композитных батарей.
Почему вакуумные присоски плохо работают с композитными платами аккумуляторов?
В современном производстве аккумуляторов на многих производственных линиях необходимо перемещать листы композитных печатных плат с конвейерной ленты в лотки для сбора. На первый взгляд, это кажется простой задачей по захвату и перемещению. Однако на практике многие производители сталкиваются с неожиданными проблемами при использовании традиционных вакуумных присосок. Типичные проблемы включают в себя:
- Проскальзывание заготовок во время транспортировки
- В процессе движения робота периодически отваливаются детали.
- Неравномерное всасывание, вызванное текстурой поверхности.
- Смещение нескольких листов во время пакетной обработки
- Снижение эффективности производства из-за доработок.
Для хрупких компонентов батарей даже падение одной детали может привести к повреждению изделия, сбою в производственном процессе или проблемам с качеством. По мере увеличения скорости производства ограничения вакуумного захвата становятся еще более очевидными.
Вызов
Заказчику требовалось автоматизированное решение, способное:
- Одновременный выбор нескольких листов композитной батареи
- Захват непосредственно с движущегося конвейера
- Перемещение деталей в лотки для сбора
- Обеспечение стабильной работы без падения деталей.
- Защита деликатных композитных поверхностей от повреждений.
Поскольку несколько деталей транспортируются вместе, система захвата должна надежно удерживать весь комплект, компенсируя при этом незначительные различия в положении обрабатываемых деталей.
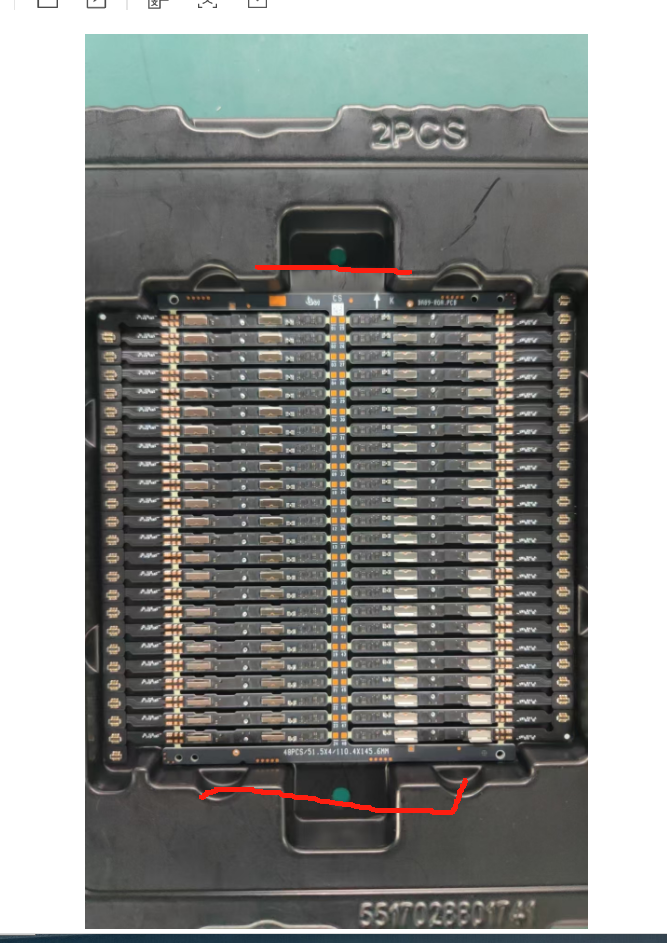
Вместо вакуумной системы заказчик заменил ее мягким роботизированным захватом . Гибкие пальцы аккуратно обхватывают группу листов аккумуляторной платы, создавая надежный механический захват без необходимости идеального прилегания к поверхности. В отличие от вакуумных присосок, усилие захвата распределяется по нескольким точкам контакта, что позволяет роботу обеспечивать надежное удержание груза на протяжении всего движения. Это значительно повышает надежность процесса.
Преимущества мягкого захвата
1. Надежный многокомпонентный захват
Гибкие пальцы надежно удерживают несколько заготовок вместе во время транспортировки. Даже при быстром перемещении робота детали остаются стабильными и не проскальзывают.
2. Отсутствие зависимости от поверхностного вакуума.
Поскольку захват не зависит от герметичности, вариации в качестве обработки поверхности или текстуре материала практически не влияют на производительность. Это обеспечивает гораздо более высокую стабильность процесса.
3. Нежный контакт
Мягкие нескользящие поверхности снижают концентрированное давление на плату аккумулятора, помогая защитить деликатные композитные материалы от царапин, вмятин и деформаций.